Roboty humanoidalne lepiej grają w piłkę. Zmieniła się jedna rzecz

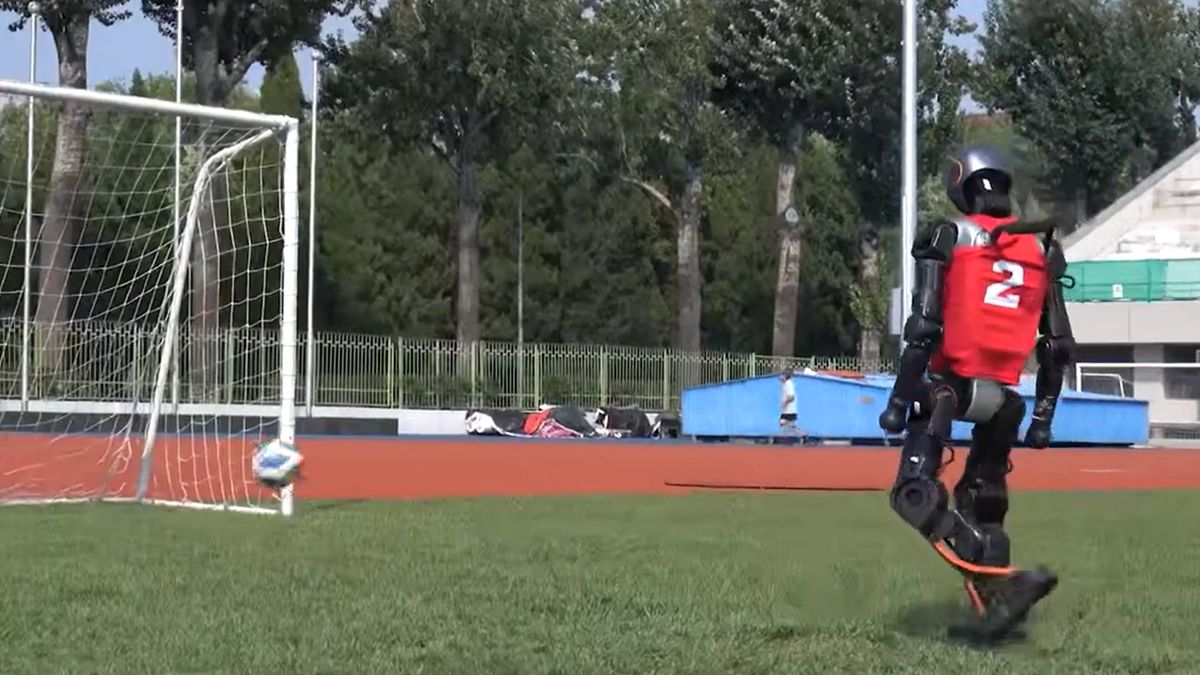
Badacze opracowali system sterowania, który pozwala robotom humanoidalnym sprawniej poruszać się po boisku, śledzić piłkę i oddawać strzały. Jak opisuje Phys.org, rozwiązanie przetestowano najpierw w symulacji, a później na fizycznym robocie i w dwóch międzynarodowych turniejach.
robot
Źródło zdjęć: © Licencjodawca | Yushi Wang
Nadia Sieszputowska

Autorzy opisali swoje wyniki w czasopiśmie "Science Robotics". W testach na robocie Booster T1 maszyna trafiała do bramki w ok. 80–90 proc. prób z pozycji w przedniej połowie boiska, a czas potrzebny na dotarcie do piłki i oddanie strzału skrócił się nawet o 64 proc. w porównaniu z zaawansowanym systemem opartym na regułach.

Zespół kierowany przez Yushi Wanga wybrał piłkę nożną nieprzypadkowo. Ten sport wymaga od robota jednoczesnego śledzenia poruszającej się piłki, utrzymywania równowagi i korygowania kroków na bieżąco. Zamiast poprawiać kolejne elementy po nieudanych testach sprzętowych, badacze uczyli cały układ sterowania w środowisku wirtualnym, gdzie celowo dodawali błędy obrazu, opóźnienia i momenty, w których piłka znikała z pola widzenia.


WIDEO
TikTok, ugoda sądowa, 100 milionów kary i twardy limit 2 godzin dziennie dla dzieci

Jak działa system sterowania robotem humanoidalnym

Według Phys.org oprogramowanie pokładowe zamieniało obraz piłki i boiska na proste współrzędne, dzięki czemu robot nie musiał przetwarzać ciężkich danych wizualnych w pełnej postaci. Jednolity system sterowania badacze wgrali bezpośrednio do niemodyfikowanego robota Booster T1. "Powstały kontroler umożliwia skoordynowane zachowania piłkarskie z użyciem wyłącznie pokładowego systemu widzenia, w tym wyszukiwanie piłki, podążanie za nią i kopnięcia w wielu kierunkach" – napisali autorzy pracy.


WIDEO
Soccer-playing humanoid robots score a major robotics goal for coordination

Zwycięstwa w zawodach robotów

Najważniejszy sprawdzian przyszedł w 2025 r., kiedy rozwiązanie trafiło do drużyny Tsinghua Hephaestus w rozgrywkach RoboCup Adult-Size Humanoid League. Zespół zdobył tam mistrzostwo. Ten sam kontroler wykorzystano później podczas 2025 World Humanoid Robot Games i tam również zakończyło się to wygraną. W obu turniejach drużyna strzeliła 76 goli i straciła 11.

Badacze podkreślają jednak, że projekt nie jest skończony. "Obserwacje modelu są obecnie ograniczone do piłki i bramki, bez uwzględniania informacji o innych uczestnikach otoczenia" – przyznali naukowcy. Kolejnym krokiem ma być nauczenie robotów śledzenia rywali i partnerów z drużyny w czasie rzeczywistym.

Wybrane dla Ciebie
ZANIM WYJDZIESZ... NIE PRZEGAP TEGO, CO CZYTAJĄ INNI!